
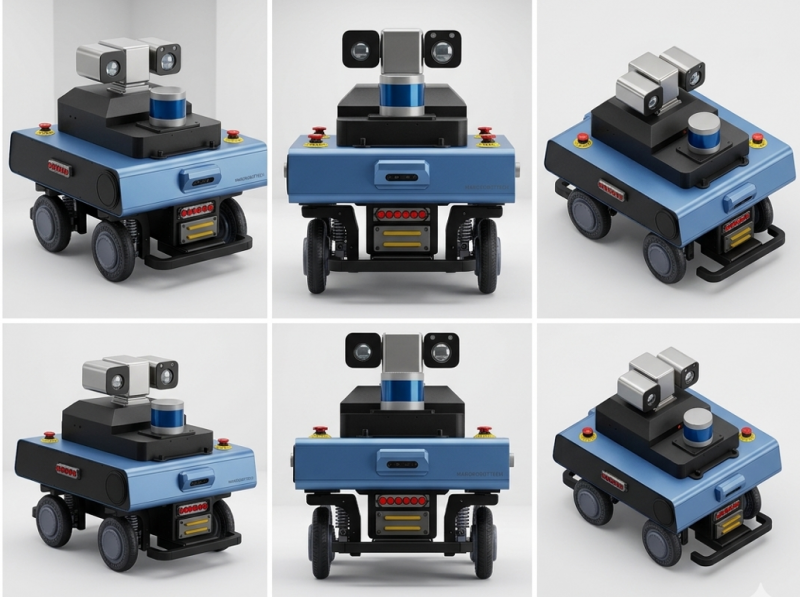
[새전북신문] 전북테크노파크는 '산학연 협동프로그램(K-ILP)' 기술고도화 패키지 지원사업을 통해 지역 로봇 전문기업인 ㈜하이로봇의 핵심 구동기술 개발을 지원하고, 농업·물류용 이동로봇 분야의 기술사업화 기반을 마련하는 성과를 거뒀다.
'산학연 협동프로그램(K-ILP)'은 지역 중소기업의 기술사업화 역량 강화와 글로벌 시장 진출 기반 마련을 위해 기업지원사업을 추진하고 있으며, 연구기관 및 대학과의 협력체계를 바탕으로 기업의 기술 애로 해결과 기술고도화, 사업화를 지원하고 있다.
이번 사업에 참여한 전북자치도 완주군 소재 ㈜하이로봇은 ‘200W급 스워브 드라이브 모듈 시제품 제작' 과제를 수행하여 농업·물류용 이동로봇에 적용 가능한 핵심 구동 모듈을 개발하고, 시험용 로봇을 활용한 실내 주행 시연을 완료했다.
스워브 드라이브 모듈은 바퀴별로 구동과 조향을 독립적으로 제어하는 기술로, 로봇 차체의 방향을 바꾸지 않고도 전·후진, 좌·우 횡이동, 대각선 이동 및 제자리 회전이 가능한 것이 특징이다.
특히, 좁은 온실 통로나 농작업 현장 등 기존 이동로봇의 방향 전환이 어려운 환경에서도 정밀한 위치 제어가 가능해 농업용 운반·방제 로봇과 물류 이송로봇 등 다양한 분야에 활용될 것으로 기대된다.
㈜하이로봇은 이번 기술고도화 과제를 통해 200W급 구동 모터와 독립 조향 시스템을 적용하고, 불규칙한 농로 환경에서도 안정적인 주행이 가능하도록 바퀴별 독립 현가장치를 설계했다.
또한, 지름 300㎜의 공기 타이어를 적용하고 모듈당 50㎏ 이상 하중 지지, 시속 5㎞ 이상 주행, 10도 이상 경사 등판을 개발 목표로 설정해 농작업 환경에 적합한 구동 모듈의 실용화 가능성을 높였다.
아울러 기구 설계부터 부품 제작, 전기·전자 장치 구성 및 조향 제어 기술까지 개발을 추진했으며, '스워브 드라이브 모듈 및 이를 포함하는 이동로봇'에 대한 특허를 출원해 핵심 기술의 지식재산권 확보 기반을 마련했다.
이번 성과는 전북테크노파크의 산학연 협동프로그램을 통해 지역기업의 기술개발 수요에 대응하고, 시제품 제작과 핵심 기술 확보를 연계하여 기술사업화 가능성을 높였다는 점에서 의미가 있다.
하이로봇은 개발된 스워브 드라이브 모듈을 기반으로 농업용 운반로봇, 방제로봇, 농작업 보조 장비 및 물류 이송로봇 등 다양한 제품군으로 적용 분야를 확대할 계획이다.
특히, 농업 현장의 협소한 작업 공간과 불규칙한 지면 환경에 대응할 수 있는 구동기술을 확보함으로써 향후 제품 상용화 및 관련 시장 진출을 위한 기술적 기반을 마련했다.
전북테크노파크는 앞으로도 '산학연 협동프로그램(K-ILP)'을 통해 지역기업의 기술개발부터 기술고도화, 시제품 제작, 기술검증 및 사업화까지 연계 지원을 강화하고, 기업 맞춤형 기술사업화 지원체계를 지속적으로 확대할 계획이다.
전북테크노파크 관계자는 “이번 성과는 지역기업이 보유한 기술 역량과 현장 수요를 연계해 실질적인 기술고도화 성과를 창출한 사례”라며, “앞으로도 산학연 협력 기반의 기업지원사업을 통해 지역 중소기업의 기술 경쟁력을 강화하고 신산업 분야의 시장 진출과 사업화 성과 창출을 적극 지원하겠다”고 밝혔다. /박상래 기자

💬 댓글 (0)
댓글을 작성하려면 로그인이 필요합니다.
로그인첫 댓글을 작성해보세요!